
Modulacja szerokości impulsu (PWM) to wymyślne określenie rodzaju sygnału cyfrowego. PWM są wykorzystywane w różnych zastosowaniach, w tym w złożonych obwodach sterowania. W SparkFun często wykorzystujemy je do ściemniania diody LED RGB lub sterowania kierunkiem pracy serwomechanizmu. W obu tych zastosowaniach możemy osiągnąć szeroki zakres rezultatów, ponieważ PWM pozwala nam analogowo regulować czas trwania stanu wysokiego sygnału. Chociaż sygnał może być w danym momencie tylko w stanie wysokim (zwykle 5 V) lub niskim (masa), możemy zmieniać proporcje czasu trwania stanu wysokiego w porównaniu do niskiego w stałym przedziale czasowym.
 Cykl pracy
Gdy sygnał jest wysoki, nazywamy go „na czas”. Aby opisać czas „na czas”, używamy koncepcji współczynnika wypełnienia. Współczynnik wypełnienia jest mierzony w procentach. Procent współczynnika wypełnienia opisuje procent czasu, przez jaki sygnał cyfrowy jest włączony w interwale lub okresie. Okres jest odwrotnością częstotliwości przebiegu. Jeśli sygnał cyfrowy jest włączony przez połowę czasu, a wyłączony przez drugą połowę, mówimy, że sygnał cyfrowy ma współczynnik wypełnienia 50%, podobnie jak idealna fala prostokątna. Jeśli wartość procentowa jest wyższa niż 50%, sygnał cyfrowy spędza więcej czasu w stanie wysokim niż w stanie niskim i odwrotnie, jeśli współczynnik wypełnienia jest mniejszy niż 50%. Poniższy diagram ilustruje te trzy przypadki:
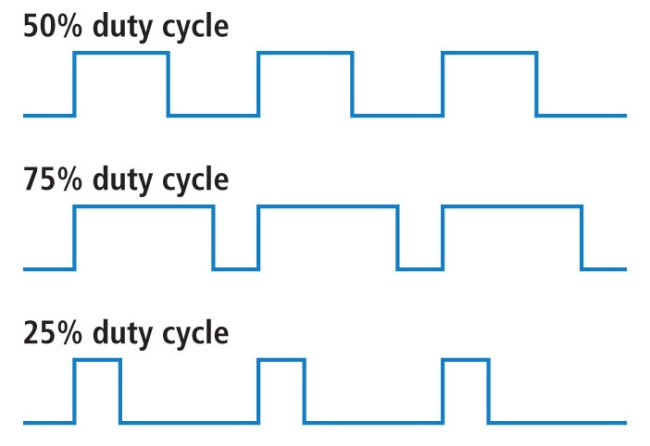
Współczynnik wypełnienia 100% oznacza to samo, co ustawienie napięcia na 5 V (wysokie). Współczynnik wypełnienia 0% oznacza podłączenie sygnału do masy.
przykład
Jasność diody LED można kontrolować poprzez regulację współczynnika wypełnienia.
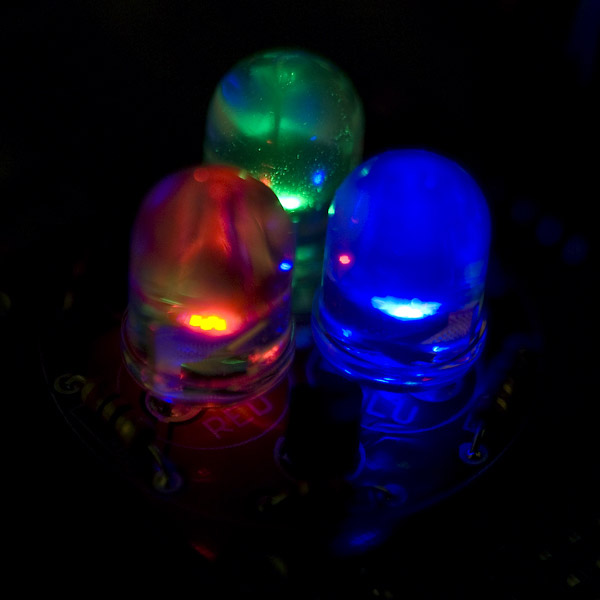
W przypadku diod LED RGB (czerwony, zielony i niebieski) można kontrolować ilość każdego z trzech mieszanych kolorów, przyciemniając je o różną wartość.
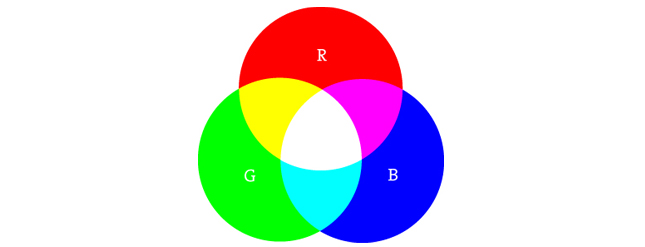
Jeśli wszystkie trzy zostaną włączone w równych proporcjach, efektem będą różne odcienie światła białego. To samo połączenie niebieskiego i zielonego da kolor niebiesko-zielony. Dla nieco bardziej złożonego przykładu spróbuj włączyć całkowicie czerwony, całkowicie zielony przy 50% cyklu pracy i całkowicie wyłączyć niebieski, aby uzyskać kolor pomarańczowy.
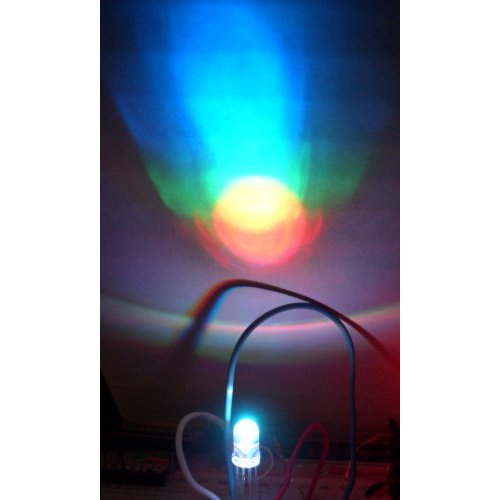
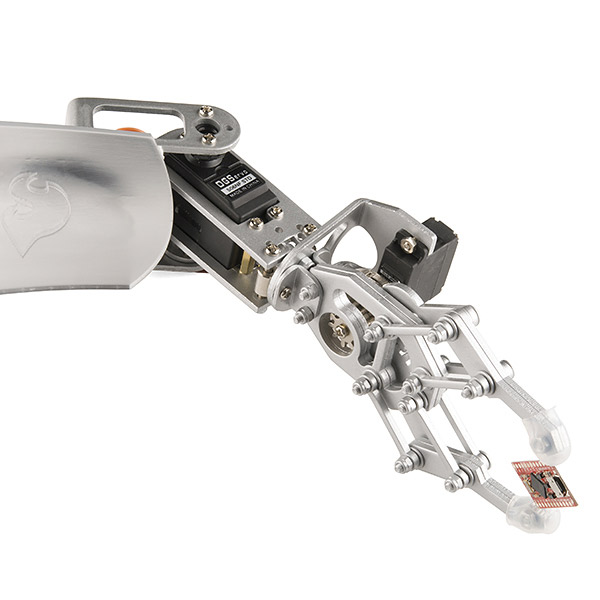
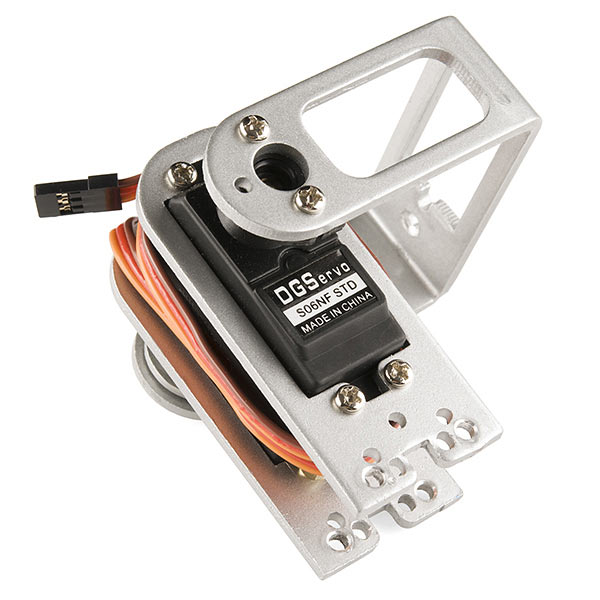
Podczas sterowania diodami LED częstotliwość fali prostokątnej musi być wystarczająco wysoka, aby uzyskać odpowiedni efekt ściemniania. Fala o współczynniku wypełnienia 20% i częstotliwości 1 Hz będzie wyraźnie widoczna gołym okiem, podczas gdy fala o współczynniku wypełnienia 100% i częstotliwości 20 Hz lub wyższej będzie wydawała się ciemniejsza niż w stanie pełnego włączenia. Zasadniczo, jeśli chcesz uzyskać efekt ściemniania diod LED, okres nie może być zbyt długi. Możesz również użyć modulacji szerokości impulsu (PWM) do sterowania kątem serwosilnika podłączonego do urządzenia mechanicznego, takiego jak ramię robota. Serwosilnik ma wał, który obraca się do określonej pozycji na podstawie linii sterującej. Nasze serwosilniki mają zakres około 180 stopni.
Częstotliwość/okres są specyficzne dla sterowania konkretnym serwomechanizmem. Typowy serwomotor oczekuje aktualizacji co 20 ms, z impulsem o długości od 1 ms do 2 ms – innymi słowy, współczynnik wypełnienia wynosi od 5% do 10% dla przebiegu 50 Hz. Przy impulsie 1,5 ms serwomotor będzie w swoim naturalnym położeniu 90 stopni. Przy impulsie 1 ms serwomotor będzie w położeniu 0 stopni, a przy impulsie 2 ms – w położeniu 180 stopni. Pełny zakres ruchu można uzyskać, aktualizując serwo do wartości pomiędzy nimi.
Modulacja szerokości impulsu jest wykorzystywana w wielu zastosowaniach, zwłaszcza w sterowaniu. Teraz, gdy wiesz już, że można jej używać do ściemniania diod LED i sterowania kątem nachylenia serwomechanizmów, możesz zacząć odkrywać inne możliwe zastosowania. Jeśli czujesz się zagubiony, zajrzyj do zestawu SparkFun Inventor's Kit, który zawiera przykłady wykorzystania modulacji szerokości impulsu. Jeśli jesteś gotowy do natychmiastowego rozpoczęcia kodowania i masz Arduino, sprawdź przykłady kodowania PWM tutaj.
Czas publikacji: 31 lipca 2025 r.