Fani modelarstwa lotniczego zapewne nie będą obcy układowi kierowniczemu. Serwomechanizmy RC odgrywają ważną rolę w modelach samolotów, zwłaszcza w modelach samolotów ze skrzydłami stałymi i modelach statków. Sterowanie, start i lądowanie samolotu musi być kontrolowane przez układ kierowniczy. Skrzydła obracają się do przodu i do tyłu. Wymaga to napędu przekładni serwosilnika.
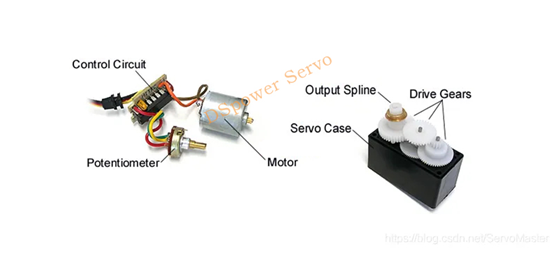
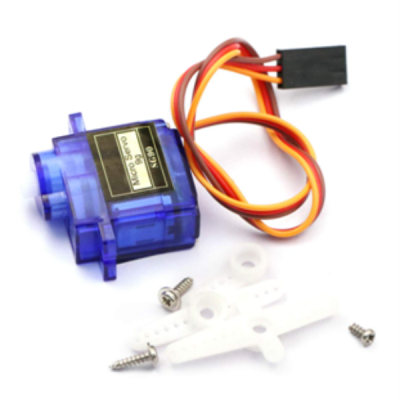
Silniki serwo są również znane jako mikroserwomotory. Konstrukcja układu kierowniczego jest stosunkowo prosta. Ogólnie rzecz biorąc, składa się on z małego silnika prądu stałego (small motor) i zestawu przekładni redukcyjnych, a także potencjometru (połączonego z reduktorem, który działa jako czujnik położenia) oraz płytki sterującej (zazwyczaj zawierającej komparator napięcia i sygnał wejściowy oraz zasilacz).
Serwomechanizm W odróżnieniu od silnika krokowego, jest to zasadniczo układ składający się z silnika prądu stałego i różnych komponentów. Silnik krokowy działa w oparciu o cewkę stojana, która jest zasilana energią, aby wytworzyć pole magnetyczne przyciągające wirnik z magnesem trwałym lub oddziałujące na stojan z rdzeniem reluktancyjnym, aby obrócić go do określonej pozycji. Zasadniczo błąd jest bardzo mały i generalnie nie występuje sterowanie sprzężeniem zwrotnym. Zasilanie miniaturowego serwosilnika przekładni kierowniczej pochodzi z silnika prądu stałego, dlatego konieczny jest sterownik wysyłający polecenia do silnika prądu stałego, a w układzie przekładni kierowniczej występuje sterowanie sprzężeniem zwrotnym.
Przekładnia wyjściowa grupy przekładni redukcyjnej wewnątrz przekładni kierowniczej jest zasadniczo połączona z potencjometrem, tworząc czujnik położenia, dzięki czemu kąt obrotu tej przekładni kierowniczej zależy od kąta obrotu potencjometru. Oba końce potencjometru są podłączone do dodatniego i ujemnego bieguna zasilania wejściowego, a koniec przesuwny jest podłączony do obracającego się wału. Sygnały są wprowadzane razem do komparatora napięcia (wzmacniacza operacyjnego), a zasilanie wzmacniacza operacyjnego jest podłączone do zasilacza wejściowego. Wejściowy sygnał sterujący jest sygnałem o modulowanej szerokości impulsu (PWM), który zmienia średnie napięcie o proporcjonalną wartość wysokiego napięcia w średnim okresie. Ten komparator napięcia wejściowego.
Porównując średnie napięcie sygnału wejściowego z napięciem czujnika położenia, na przykład, jeśli napięcie wejściowe jest wyższe niż napięcie czujnika położenia, wzmacniacz generuje dodatnie napięcie zasilania, a jeśli napięcie wejściowe jest wyższe niż napięcie czujnika położenia, wzmacniacz generuje ujemne napięcie zasilania, czyli napięcie wsteczne. Steruje to obrotami silnika prądu stałego do przodu i do tyłu, a następnie steruje obrotami przekładni kierowniczej poprzez zespół przekładni wyjściowej. Tak jak na powyższym rysunku. Jeśli potencjometr nie jest powiązany z kołem wyjściowym, można go połączyć z innymi wałkami zespołu przekładni, aby uzyskać szerszy zakres obrotu przekładni kierowniczej, na przykład 360°, poprzez sterowanie przełożeniem. Może to powodować większy, ale nie kumulujący się błąd (tj. błąd rośnie wraz z kątem obrotu)..
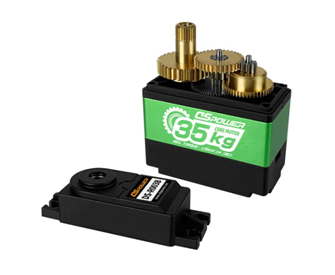
Ze względu na prostą konstrukcję i niski koszt, układ kierowniczy jest wykorzystywany w wielu zastosowaniach, nie tylko w modelarstwie lotniczym. Znajduje on również zastosowanie w ramionach robotycznych, robotach, samochodach zdalnie sterowanych, dronach, inteligentnych domach, automatyce przemysłowej i innych dziedzinach. Umożliwia realizację różnorodnych działań mechanicznych. Dostępne są również specjalne serwomechanizmy o wysokim momencie obrotowym i wysokiej precyzji, przeznaczone do zastosowań w obszarach wymagających wysokiej precyzji lub dużego momentu obrotowego i dużych obciążeń.
Czas publikacji: 20.09.2022